当机器人从实验室走向真实场景,要在复杂物理环境中完成感知、决策与行动,离不开海量具身智能数据。这些数据从哪来?中关村(海淀)具身智能创新产业园·诺亦腾机器人跨本体数采训练中心(以下简称“数采训练中心”)新近开放。
探访:走进机器人“练功房”
走进数采训练中心,现代化办公工位、生活化居家客厅、标准化工厂流水线、商超货架等场景依次展开,这里像一个为机器人搭建的“真实场景模拟舱”。
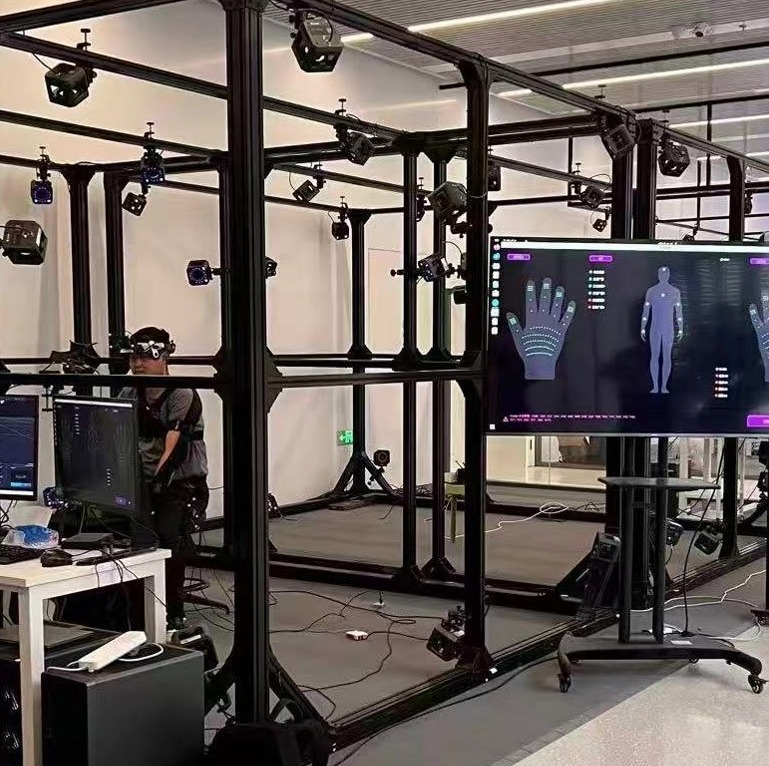
按照功能,数采训练中心分为若干区域。其中,动作捕捉区是最核心的区域,整个空间接近100平方米。这里灯光明亮而均匀,没有任何阴影死角,空间格外开阔。灰色地板踩起来颇为硬实,上面可见定位标记点。场地四周架设着动捕摄像头,中央留出开阔的活动空间。据介绍,平时这里有动捕演员完成各种动作采集,所生成的数据是机器人运动模型的重要基础。
“动作捕捉本质上就是把人的动作数字化,再通过一系列流程转化成机器人可理解的数据。机器人基于多模态数据进行学习。”诺亦腾机器人相关负责人檀煜鑫介绍,机器人动作像真人,通俗来说,正是因为它有真人“师父”。
从动作捕捉区再往里走,是场景化训练区。这里被搭建成一套完整的生活空间,有厨房、客厅、卧室、卫生间,灶台、餐桌、沙发、床铺、洗手台等布置齐全。在这里,机器人练习整理物品等本领。
此外,数采训练中心还设有机器人运控训练区、多模态灵巧操作数据采集区、UMI(通用操作接口)遥操作与夹爪动作采集区。这些区域,与动作捕捉区、场景化训练区彼此衔接,共同构成完整的现场采集空间。
揭秘:真人“师父”每天忙啥
机器人要做到实用,必须面对丰富的物理世界,这需要大量真实数据来学习训练。在这家数采训练中心,主要采集多模态交互、灵巧操作、第一视角三类数据,分别对应机器人理解运动、理解精细操作和理解环境,三者共同构成机器人“学干活”的基础。而这些数据要靠数采员一遍遍做动作采集出来。
在灵巧操作数据采集区,数采员小申穿上动作捕捉服,戴上头部捕捉装置,套上数据捕捉手套后开始工作。按照动作脚本设计,他依次完成伸手、拿起水瓶、转身、递出、松手动作。全程大约30秒,一条原始数据便采集完成。采集过程中,高精度动捕系统可以实时记录下小申的手指动作、指尖定位和压力数据。这些数据能帮助机器人学会判断物体在哪,并掌握抓取的角度和力度。
为了采集更丰富的数据,同一个动作,小申要重复很多遍,还得换方向、换拿法、换位置。檀煜鑫坦言,数采员工作并不轻松,每天围绕同一任务,在多种条件下反复采集。
像小申这样的数采员,接受相应的培训后便可上岗。檀煜鑫介绍,培训重点是熟悉设备、按脚本做动作等,工作熟练后还可转向数据管理岗位。
檀煜鑫说,从行业角度看,现在数据量是起来了,但能不能用、好不好用,还要打一个问号。“数据采集后还需经过时间对齐、清洗、标注、质检,再通过多场景覆盖,原始数据才能变成机器人能用的高质量数据。”他说。
机器人“台上一分钟”的稳定表现,需要“台下”海量真实、高质量的人类动作数据作为支撑。小申他们每天重复的那些动作,正是这场“从人到机器”学习链条的起点。
共享:换台机器人不重采
具身智能依赖数据驱动,但业内数据标准不一、格式各异,导致流通困难并形成“数据孤岛”。如何让数据运转更高效?这家数采训练中心的解法是——跨本体数采。
檀煜鑫介绍,跨本体数采的核心是采集“人类数据”,包括人在真实场景中的动作姿态、力度、轨迹,再通过算法把采集数据“翻译”出来,复用到不同厂商、不同型号的机器人上,避免换一台就重采一遍。有了可共享的数据,让机器人“蹭课”练本领成为可能。
除了数据可以共享,数采训练中心的场地也在共享。在这里,机器人企业不必自建场地、自购数据采集设备,可以直接租用场地设备做验证,相当于把重资产投入变成按需使用的服务。
共享模式的效果已经开始显现。今年7月试运行阶段,该中心便已对接并签约园区内相关企业,体现了“上下楼就是上下游”的产业生态。目前,中关村(海淀)具身智能创新产业园累计引入优质科创企业超过50家,覆盖模型数据、机器人整机、场景应用等全产业链环节。
该园区相关负责人介绍,联合诺亦腾机器人共建数采训练中心,初衷是完善具身智能产业服务链条,通过数据流通和技术验证,推动上下游企业深度合作。这是园区继具身智能科技成果转化平台之后,新建成的第二个产业公共服务平台。未来,园区还将推进真实场景体验与展示等平台建设,为具身智能产业搭建开放、共享的基础设施。